16. Montrer que des points sont coplanaires (avec ou sans les coordonnées)
Pour aller plus loin : Contrôles sur ce chapitre 🎯
Contrôle Limites de Fonctions et Positions Relatives dans l'Espace
Chapitres: Vecteurs, droites et plans Représentations paramétriques et Équations cartésiennes ...
Contrôle Positions Relatives Géométrie Espace 2
Chapitres: Vecteurs, droites et plans
Contrôle Probabilités, Etudes de Fonctions et Suites, Géométrie dans l'Espace
Chapitres: Récurrence Étude de suites ...
Contrôle Etudes Suites, Fonctions, Dénombrement, Position Relative Espace
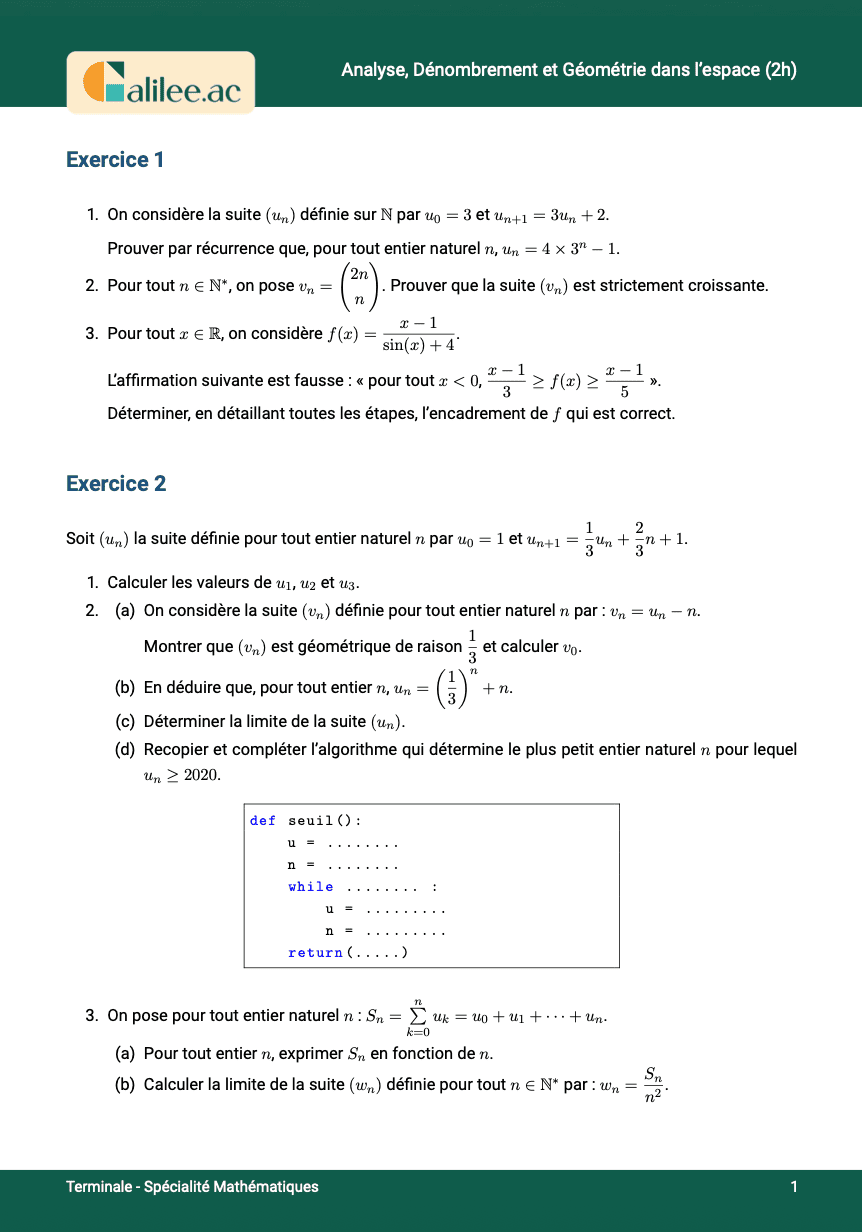
Chapitres: Étude de suites Dénombrement ...
Contrôle Positions Relatives Géométrie Espace 1
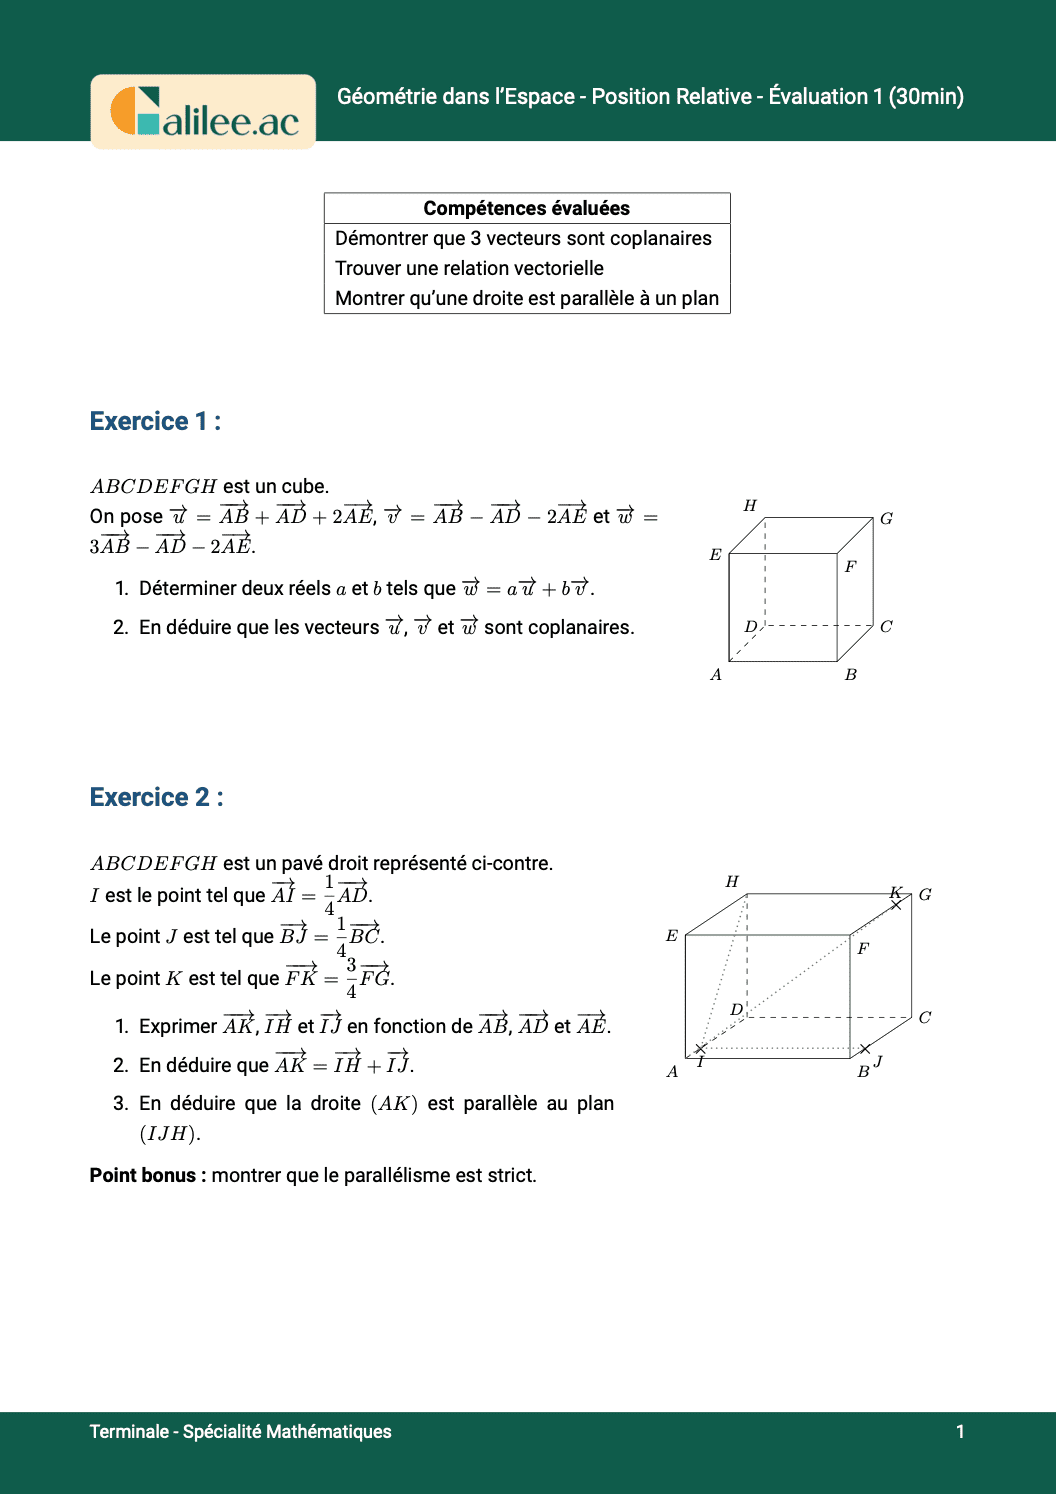
Chapitres: Vecteurs, droites et plans
Comment montrer que 4 points sont coplanaires dans l'espace en Terminale ?
On est partis pour utiliser les coordonnées pour montrer qu'un certain nombre de points \(K\), \(G\), \(J\) et \(I\) sont coplanaires, c'est-à-dire qu'ils appartiennent au même plan. On s'y met tout de suite.
Alors, pour montrer que des points sont coplanaires, vous avez en gros deux techniques. La technique avec les coordonnées, qu'on est en train de faire, et la technique qu'on va faire juste après, qui est la technique avec les identités vectorielles, relation de Chasles et compagnie.
Pour montrer que quatre points sont coplanaires, il va falloir que vous montriez que les trois vecteurs que vous arrivez à faire à partir de ces quatre points sont coplanaires. Pour montrer que des vecteurs sont coplanaires, on l'a fait en début de chapitre, il faut montrer qu'il existe \(a\) et \(b\) tels que le premier soit égal à \(a\) fois le deuxième plus \(b\) fois le troisième. Autrement dit, qu'on arrive à un système d'équations.
Avant qu'on attaque, une petite parenthèse. Pourquoi quatre points ? Parce qu'un point, il est toujours coplanaire avec lui-même. Deux points, c'est-à-dire une droite, c'est toujours coplanaire. Une droite, elle est toujours dans un plan, il y a même une infinité de plans qui passent par cette droite. Trois points sont toujours coplanaires, c'est pour ça que les tabourets à trois pieds sont toujours stables. Vous n'aurez jamais un problème de tabouret bancal avec un tabouret à trois pieds, parce que ses trois pieds sont toujours dans le même plan, donc ils sont toujours dans le plan du sol.
Quatre points, ça commence à être intéressant. Donc, je vous rappelle : pour quatre points, vous trouvez trois vecteurs avec ces quatre points. Donc par exemple, si vous voulez montrer que \(I\), \(J\), \(K\) et \(G\) sont coplanaires, vous prenez \(\overrightarrow{KG}\), \(\overrightarrow{JG}\) et \(\overrightarrow{IJ}\). Ça, c'est trois vecteurs possibles, et vous montrez que ces vecteurs-là sont coplanaires. Ou vous trouvez d'autres vecteurs, peu importe.
Comment calculer les coordonnées de vecteurs dans un repère de l'espace ?
Comment est-ce qu'on va faire pour trouver les coordonnées des vecteurs ? Donc moi je sais que les vecteurs que je vais prendre, allez je le fais au pif, c'est \(\overrightarrow{KG}\), ça va être \(\overrightarrow{IJ}\) et ça va être par exemple \(\overrightarrow{JG}\).
On commence avec la première technique. La première technique pour trouver les coordonnées du vecteur \(\overrightarrow{JG}\), ça consiste à dire : bon ben, je vais trouver une base. Donc moi ma base, je vais prendre la base la plus simple qui existe, donc \( (A ; \overrightarrow{AB}, \overrightarrow{AD}, \overrightarrow{AE}) \), donc cette base-là.
Je vais trouver les coordonnées des points dans cette base. Donc par exemple le point \(J\), c'est une fois le vecteur \(\overrightarrow{AB}\), un demi fois le vecteur \(\overrightarrow{AD}\) et zéro fois le vecteur \(\overrightarrow{AE}\). Donc les coordonnées de \(J\) c'est tout simplement \( (1 ; \frac{1}{2} ; 0) \).
Les coordonnées de \(G\) c'est \( (1 ; 1 ; 1) \). Du coup, les coordonnées de \(\overrightarrow{JG}\), c'est celles de \(G\) moins celles de \(J\). Donc celles de \(G\), c'est-à-dire \( 1 - 1 = 0 \), \( 1 - \frac{1}{2} = \frac{1}{2} \) et \( 1 - 0 = 1 \). Ça c'est une option. Vous remarquerez que les coordonnées, je peux les stocker soit verticalement, soit horizontalement avec des virgules, ça revient strictement au même.
Une deuxième méthode plus rapide que celle des deux points, c'est que par exemple pour le vecteur \(\overrightarrow{IJ}\), on voit que le vecteur \(\overrightarrow{IJ}\) qui part du milieu là jusqu'au milieu là, c'est le même vecteur, c'est le même que le vecteur \(\overrightarrow{AB}\). Et les coordonnées du vecteur \(\overrightarrow{AB}\), c'est une fois le vecteur \(\overrightarrow{AB}\), donc ses coordonnées ça va juste être \( \begin{pmatrix} 1 \\ 0 \\ 0 \end{pmatrix} \).
Pareil pour le vecteur \(\overrightarrow{KG}\), le vecteur \(\overrightarrow{KG}\) c'est la moitié du vecteur \(\overrightarrow{DC}\), donc c'est la moitié du vecteur \(\overrightarrow{AB}\), donc ça va être \( \begin{pmatrix} \frac{1}{2} \\ 0 \\ 0 \end{pmatrix} \).
Comment prouver que 3 vecteurs sont coplanaires avec un système d'équations ?
Ok, avec différentes techniques, j'ai mes trois vecteurs constitués des quatre points \(K\), \(G\), \(I\) et \(J\). La question que je pose c'est : est-ce que ces vecteurs sont coplanaires ?
Pour voir si les vecteurs sont coplanaires, il faut qu'on vérifie qu'il existe bien \(a\) et \(b\) tels que : \[ \overrightarrow{KG} = a \times \overrightarrow{IJ} + b \times \overrightarrow{JG} \]
Autrement dit, traduit en termes de coordonnées, il faut résoudre le système : \(\overrightarrow{KG}\), donc \( \begin{pmatrix} \frac{1}{2} \\ 0 \\ 0 \end{pmatrix} \), égal \(a \times \overrightarrow{IJ}\), donc \( \begin{pmatrix} a \times 1 \\ a \times 0 \\ a \times 0 \end{pmatrix} \), plus \(b \times \overrightarrow{JG}\), donc \( \begin{pmatrix} b \times 0 \\ b \times \frac{1}{2} \\ b \times 1 \end{pmatrix} \).
Donc ce système, on commence par le recopier plus proprement, c'est-à-dire en enlevant tous les zéros. Donc là j'ai : \[ \begin{cases} \frac{1}{2} = a \\ 0 = \frac{1}{2}b \\ 0 = b \end{cases} \]
Donc j'ai un système à une, deux, trois lignes et à une, deux inconnues. Donc, je cache la troisième ligne, je résous et je remets ensuite dans la dernière voir si ça marche.
La première, elle se résout très facilement : \(a = \frac{1}{2}\), c'est fait. La deuxième : \(b \times \frac{1}{2} = 0\). Quel est le seul nombre qui, quand je le multiplie par un demi, me fasse zéro ? Bah c'est zéro. Donc \(a = \frac{1}{2}\) et \(b = 0\). Et quand je remets \(b = 0\) là-dedans, j'ai \(0 = 0\). Donc c'est vrai.
Donc il existe \(a\) et \(b\) tels que \(\overrightarrow{KG} = a \times \overrightarrow{IJ} + b \times \overrightarrow{JG}\). Donc les points \(K\), \(G\), \(I\) et \(J\) sont coplanaires, et vous avez fini.
C'est long, c'est pénible, il y a moyen de se planter là, là, là, ici dans la résolution, il y a moyen de se planter partout. Et pourtant il va falloir que vous soyez capables de le faire. On vous a mis des petits exercices en dessous où ça commence très simple, des petites questions rapides. Faites-les, vous allez voir, ça va vous faire progresser. Vous êtes des champions, à vous de jouer !